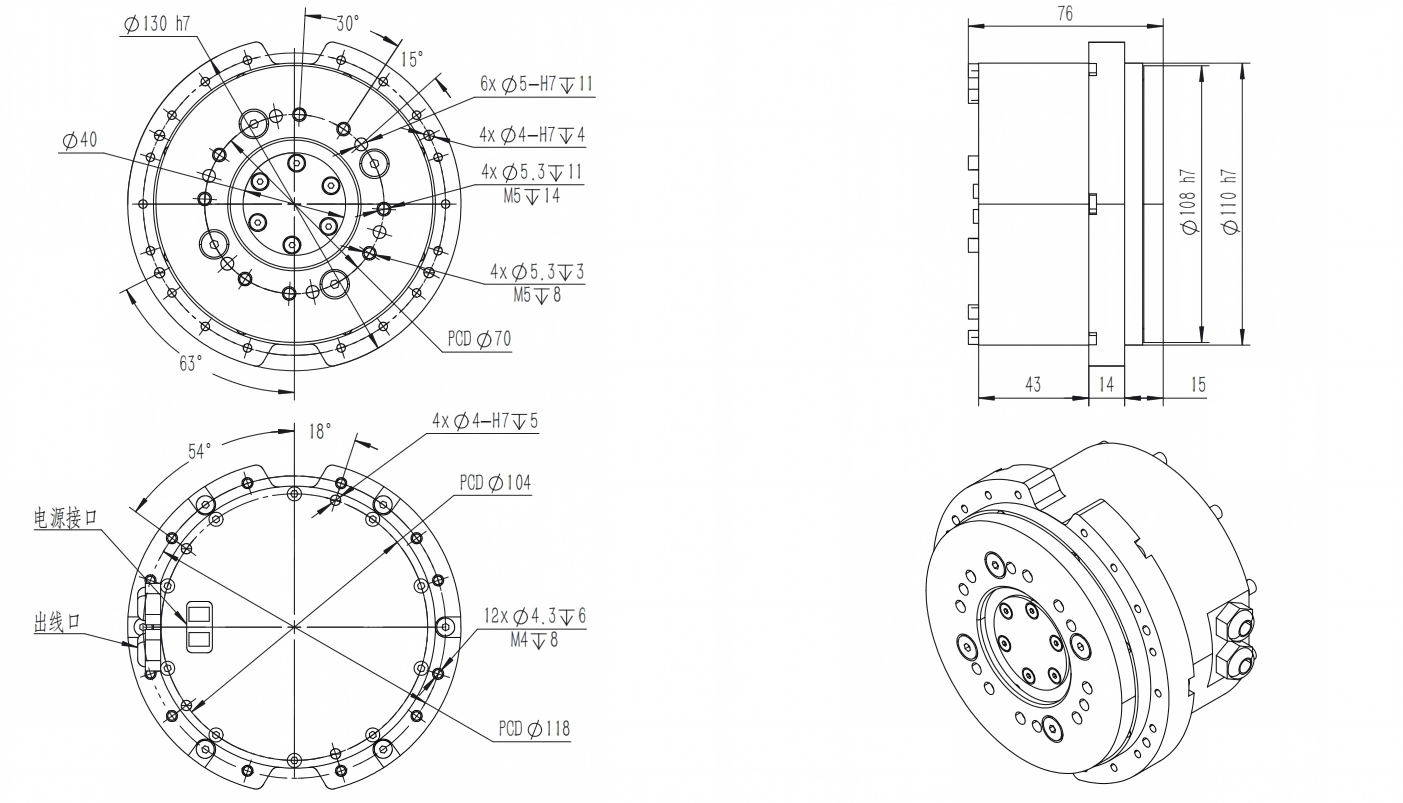
TK-P13072
TK-P13072 行星关节模组面向中高负载机器人应用,额定扭矩达 68.5 N·m,瞬间容许最大扭矩高达 288N·m,兼顾持续动力输出与瞬时负载需求。产品容许弯矩达 230 N·m,径向容许载荷达 5.43 kN,为机器人关节提供强有力的承载支撑。采用紧凑型结构设计,外形尺寸仅为 Ø130 × 72 mm(尺寸标注方式以实际图纸为准),额定转速达 112 RPM,支持 19/20 bit 编码器与 CAN FD 通讯,在动力输出、结构承载与系统集成之间实现良好平衡,适用于工业机器人、协作机器人及大型四足机器人等应用场景。
|
TK-P13072 |
|
|
速比 |
20 |
|
额定扭矩 Nm |
68.5 |
|
瞬间容许最大扭矩 Nm |
288 |
|
输出端额定转速 RPM |
112 |
|
背隙 arc min |
12 |
|
径向容许载荷 KN |
5.43 |
|
轴向容许载荷 KN |
12.3 |
|
容许弯矩 Nm |
230 |
|
额定功率 W |
890 |
|
供电电压 V |
48V(±10%) |
|
关节模组外形尺寸 mm |
130×72 |
|
关节模组中空 mm |
/ |
|
关节模组重量 kg |
2.45 |
|
通讯接口 |
CANFD |
|
编码器分辨率 |
19或20Bit |