TK-H11085
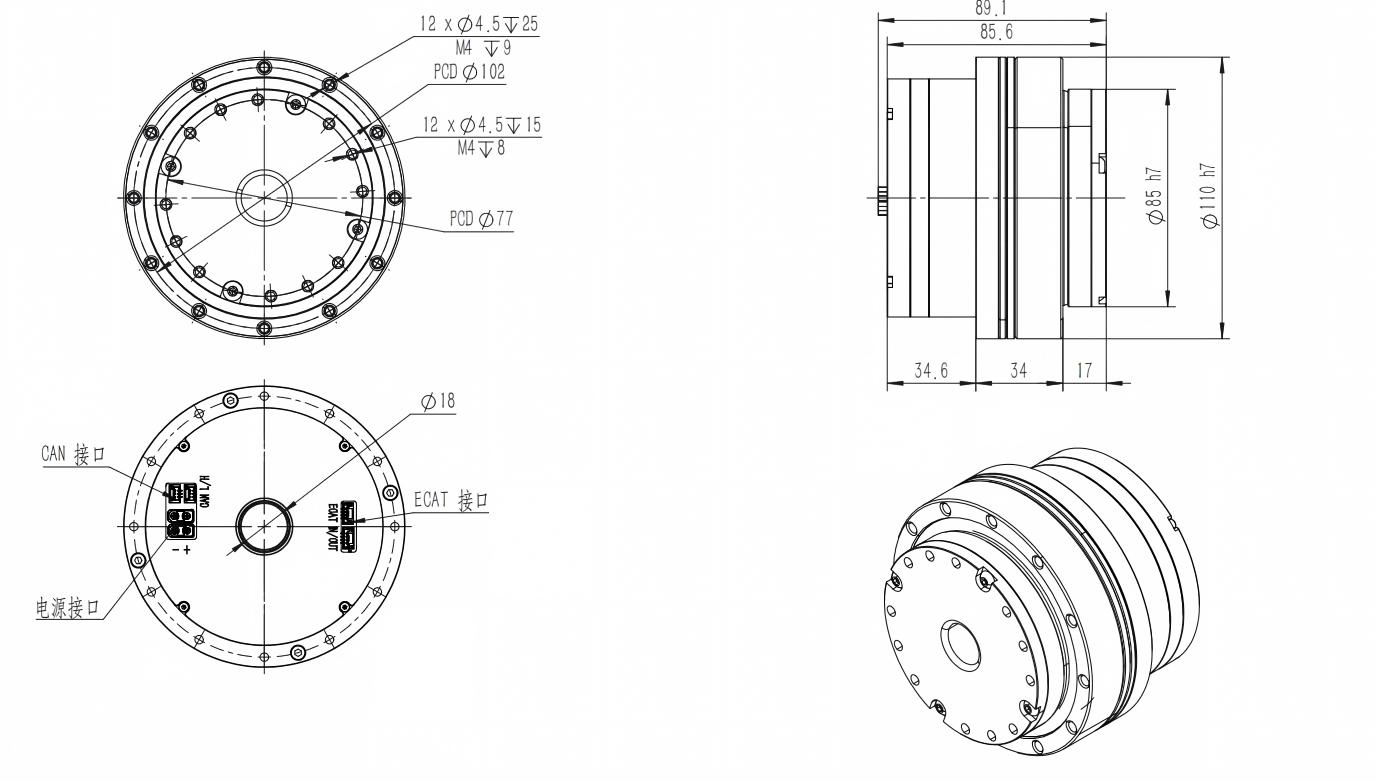
TK-H11085 谐波关节模组面向中高负载及重载机器人应用,将大扭矩输出、强承载能力与精密传动集成于 110 × 85.6 mm 的紧凑结构中。额定扭矩最高达 84 N·m,瞬间容许最大扭矩高达 376 N·m,容许静弯矩达 258 N·m,兼顾持续动力输出与复杂工况下的结构承载需求。产品提供 31、51、81、101、121 五种速比,背隙最低可达 10 arc sec,支持 19/20 bit 编码器及 EtherCAT/CAN FD 通信,为工业机器人、协作机器人及人形机器人关节提供强劲、精密、高集成度的驱动解决方案。
|
TK-H11085 |
|||||
|
谐波-速比 |
25-31 |
25-51 |
25-81 |
25-101 |
25-121 |
|
输入2000RPM额定扭矩 Nm |
26 |
48 |
78 |
84 |
84 |
|
启停峰值扭矩 Nm |
48 |
121 |
169 |
194 |
207 |
|
瞬间容许最大扭矩 Nm |
90 |
230 |
315 |
351 |
376 |
|
平均负载扭矩容许值 Nm |
36 |
68.5 |
107 |
133 |
133 |
|
输出端额定转速 RPM |
80 |
48 |
30 |
24 |
20 |
|
背隙 arc sec |
20 |
20 |
20 |
10 |
10 |
|
径向容许载荷 KN |
35.8 |
35.8 |
35.8 |
35.8 |
35.8 |
|
轴向容许载荷 KN |
81.4 |
81.4 |
81.4 |
81.4 |
81.4 |
|
容许静弯矩 Nm |
258 |
258 |
258 |
258 |
258 |
|
额定功率 W |
730 |
730 |
730 |
730 |
730 |
|
供电电压 V |
48V(±10%) |
||||
|
关节模组外形尺寸 mm |
110×85.6 |
||||
|
关节模组中空 mm |
18 |
||||
|
关节模组重量 kg |
2.61 |
||||
|
制动力矩 Nm |
2 |
||||
|
通讯接口 |
通信方式:EtherCAT/CANFD |
||||
|
编码器分辨率 |
19或20Bit |
||||
|
精度 |
重复/绝对定位精度:±10/±25角秒或±7/±15角秒 |
||||